A diferencia de un simple LED o de componentes de bajo consumo,
los motores requieren una potencia que la Raspberry Pi no puede suministrar.
No te arriesgues a conectar los motores directamente, ya que podrías dañar tu Raspberry Pi.
Como no puede entregar mucha corriente, corres el riesgo de que se reinicie de forma brusca.
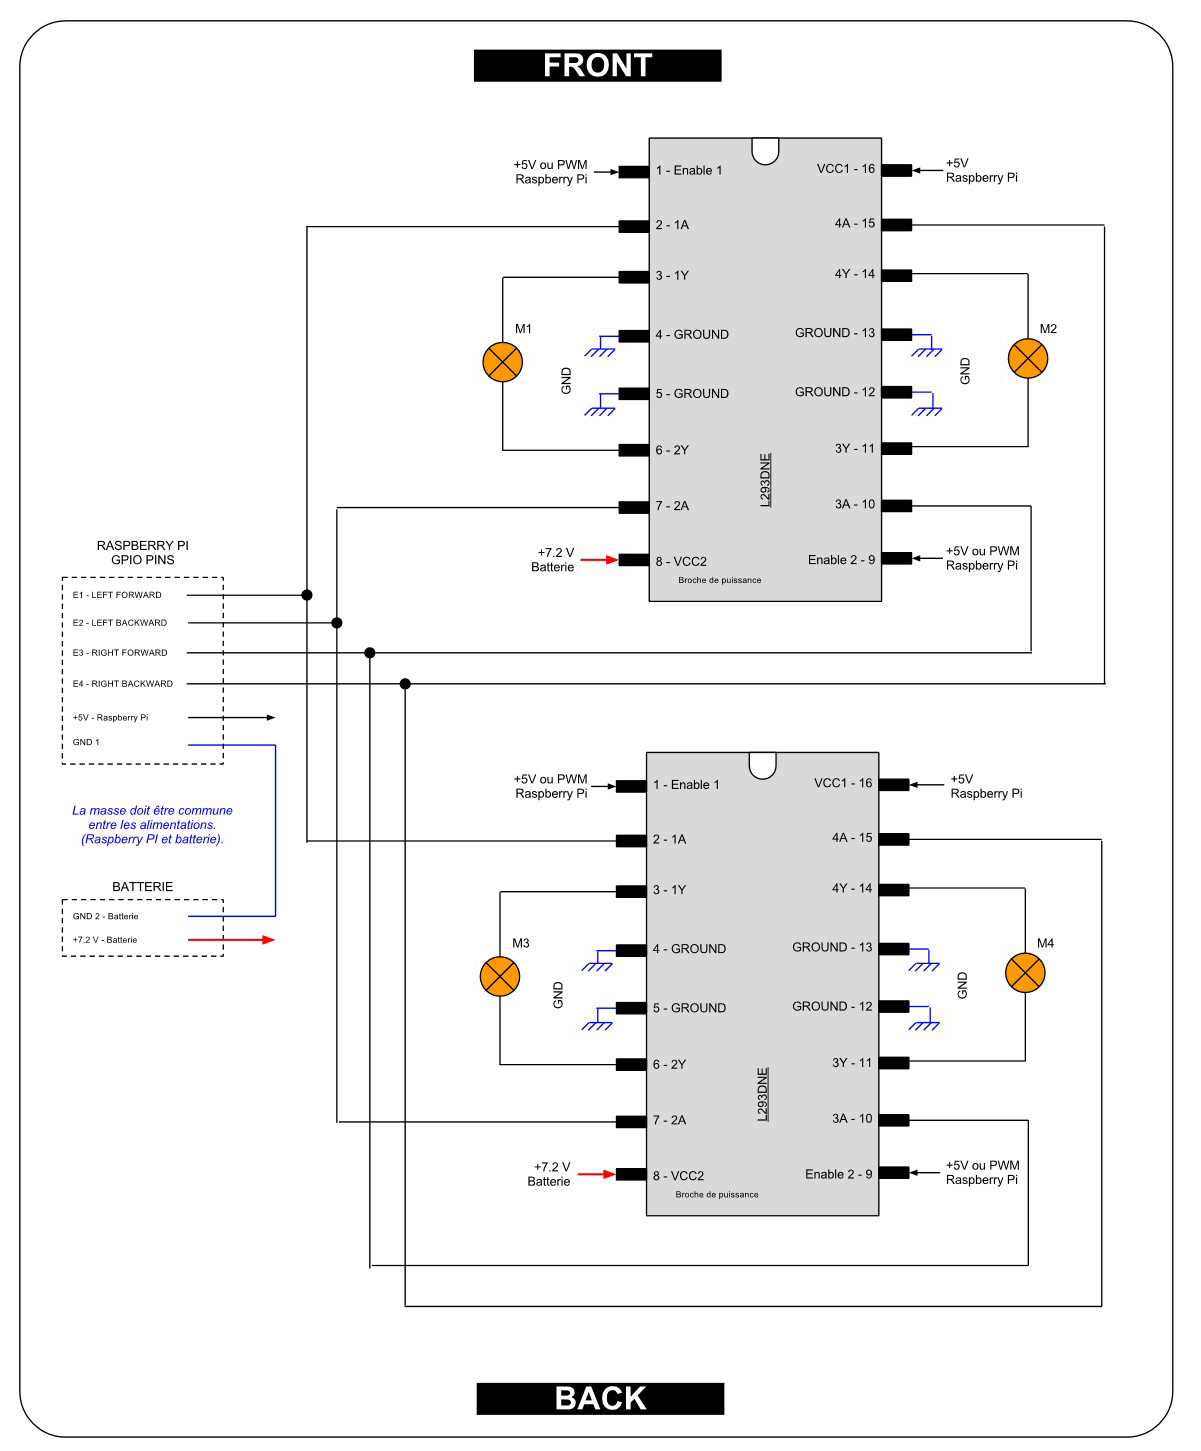
Para alimentar y controlar correctamente los motores de nuestro Rover, vas a realizar un pequeño montaje.
Este permitirá separar la parte de potencia de la parte lógica.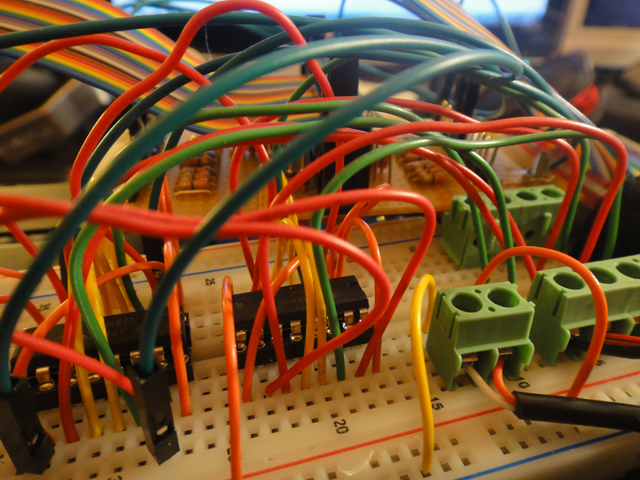
Elementos necesarios
Podríamos haber usado optoacopladores y puentes en H para gestionarlo todo.
Pero, por razones de economía y de simplicidad, he elegido el componente L293D.
Es muy popular en el campo de la robótica porque incluye directamente todo lo necesario.
Aquí tienes una wiki muy bien hecha que explica cómo funciona: http://mchobby.be/wiki/index.php?title=Pont-H_L293D
En nuestro caso tenemos 4 motores (tracción en las cuatro ruedas, 4WD), así que usaremos dos L293D.
Como no disponía del material necesario para fabricar circuitos impresos, elegí realizar el montaje en una placa de prototipos.
Lista de material:
- 2 L293DNE (http://wak.li/1rm)
- 1 placa de prototipos (http://wak.li/1rn)
- 2 placas de alimentación para prototipos (http://wak.li/1ro)
- 1 juego de cables (http://wak.li/1rp)
- 5 conectores de tornillo para la conexión de los motores y de la alimentación (http://wak.li/1rr)
- 2 zócalos DIL de 16 pines (http://wak.li/1rq)
- 1 juego de cables con conectores hembra - macho (http://wak.li/1rs)
Y 4 motores (consulta directamente el artículo sobre la construcción de la estructura)
Esquema electrónico