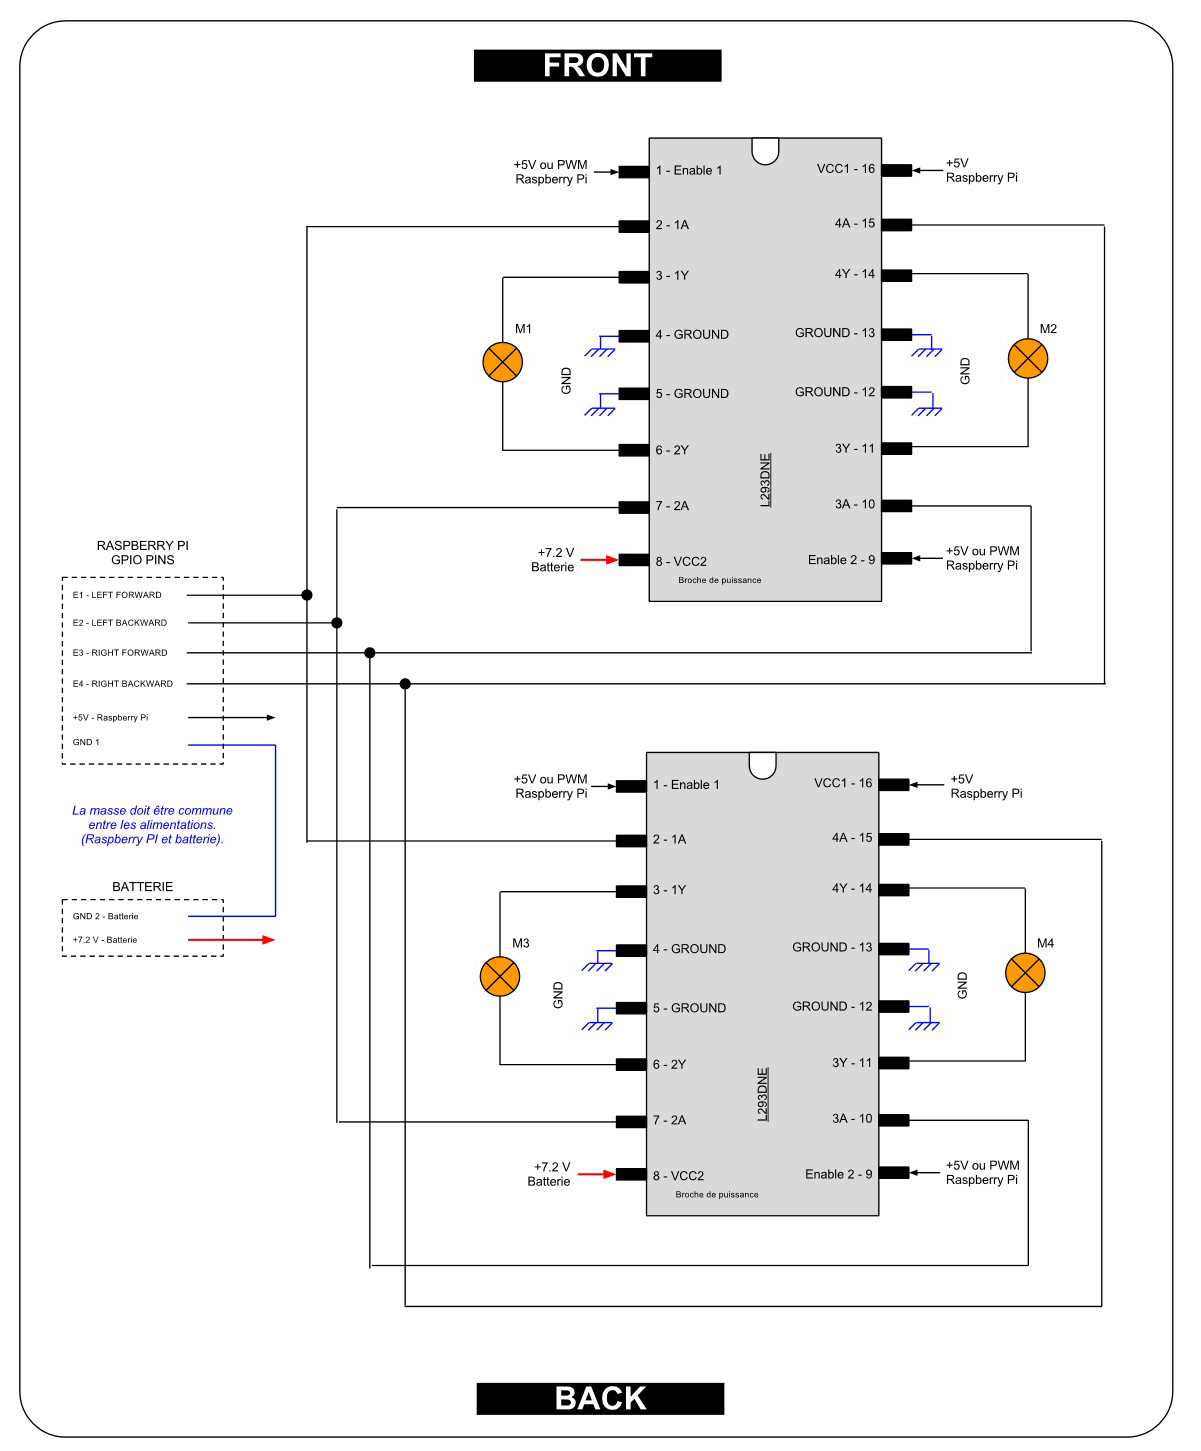
A differenza di un semplice LED o di componenti a basso consumo,
i motori richiedono una potenza che il Raspberry Pi non è in grado di fornire.
Non rischiare di collegare direttamente dei motori, pena il danneggiamento del tuo Raspberry Pi.
Non potendo erogare molta corrente, rischi dei riavvii incontrollati.
Per alimentare e controllare correttamente i motori del nostro Rover, realizzerai un piccolo montaggio.
Servirà a separare la parte di potenza dalla parte logica.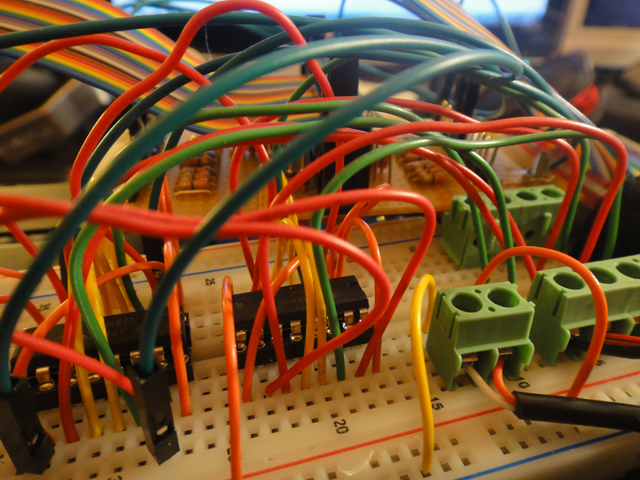
Elementi necessari
Avremmo potuto usare optoaccoppiatori e ponti H per gestire il tutto.
Ma per ragioni di economia e di semplicità ho scelto di usare il componente L293D.
È molto popolare nel campo della robotica perché include direttamente tutto il necessario.
Ecco una wiki fatta molto bene che ne spiega il funzionamento: http://mchobby.be/wiki/index.php?title=Pont-H_L293D
Nel nostro caso abbiamo 4 motori (4 ruote motrici), quindi useremo due L293D.
Non avendo il materiale necessario per realizzare circuiti stampati, ho scelto di realizzare il montaggio su una scheda di prototipazione.
Elenco del materiale:
- 2 L293DNE (http://wak.li/1rm)
- 1 scheda di prototipazione (http://wak.li/1rn)
- 2 schede di alimentazione per prototipazione (http://wak.li/1ro)
- 1 set di fili (http://wak.li/1rp)
- 5 connettori a vite per il collegamento dei motori e dell'alimentazione (http://wak.li/1rr)
- 2 zoccoli DIL a 16 pin (http://wak.li/1rq)
- 1 set di fili con connettori femmina - maschio (http://wak.li/1rs)
E 4 motori (vedi direttamente l'articolo sulla realizzazione della struttura)
Schema elettronico