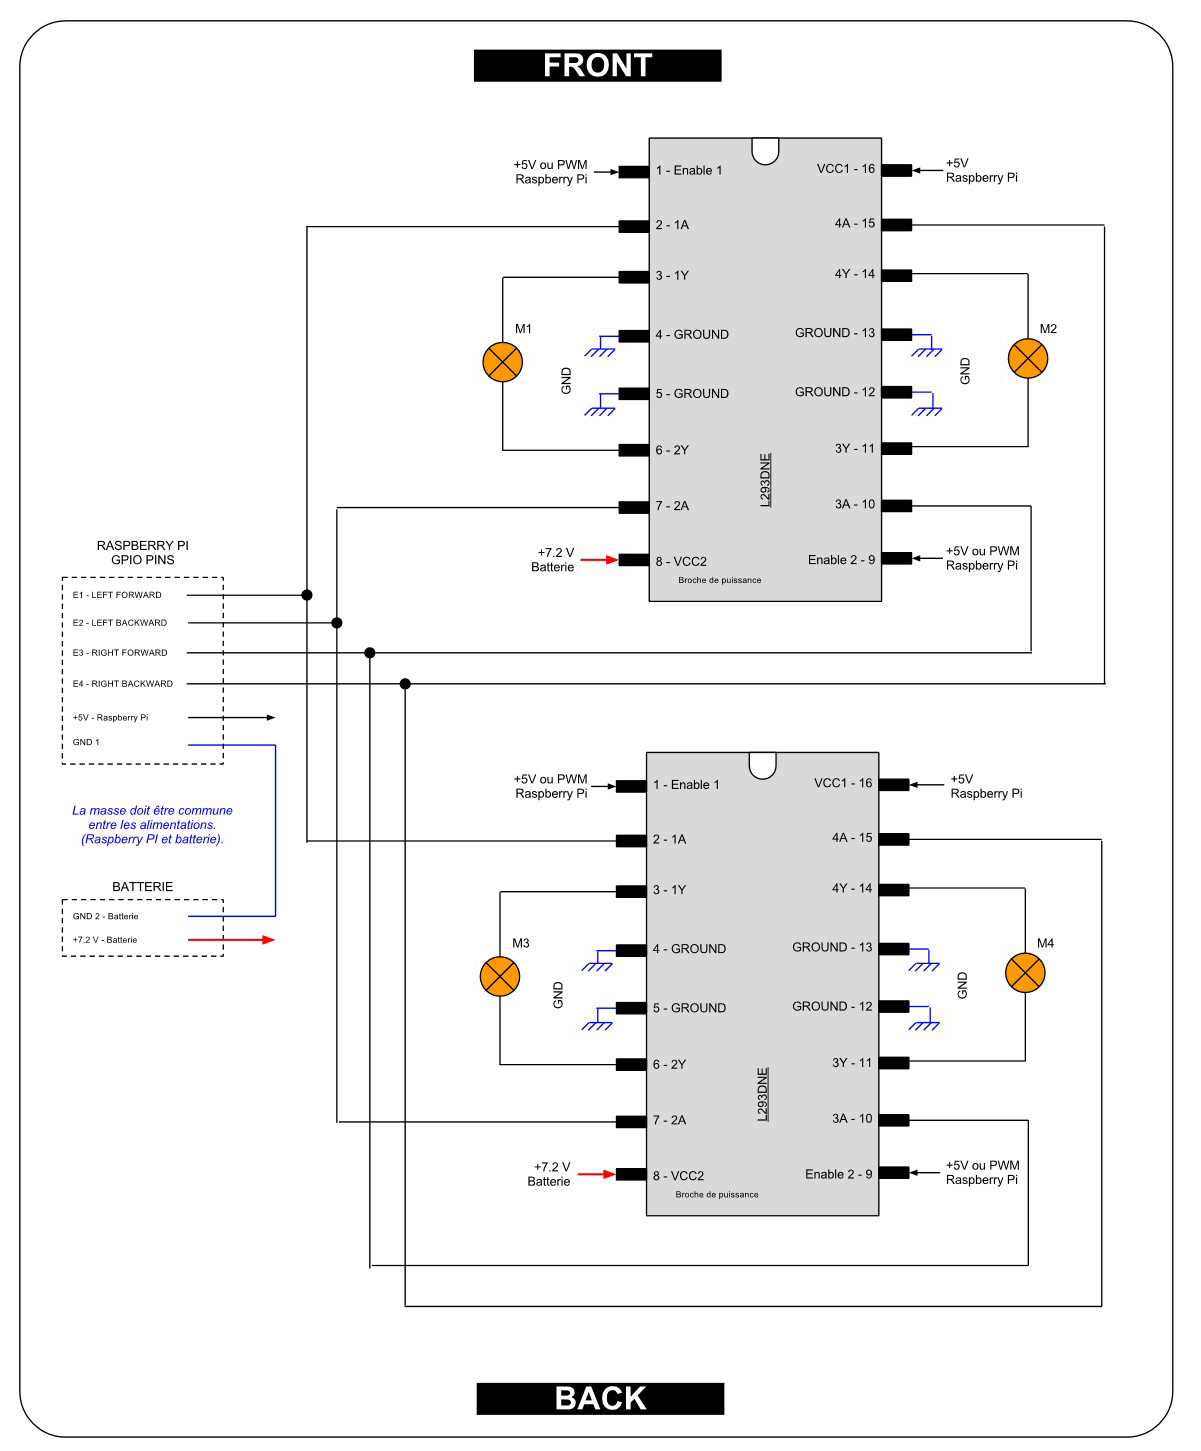
Im Gegensatz zu einer einfachen LED oder Bauteilen mit geringem Verbrauch
benötigen Motoren eine Leistung, die der Raspberry Pi nicht aufbringen kann.
Versuchen Sie nicht, Motoren direkt anzuschließen, sonst riskieren Sie, Ihren Raspberry Pi zu beschädigen.
Da er nicht viel Strom liefern kann, riskieren Sie wilde Neustarts.
Um die Motoren unseres Rovers richtig zu versorgen und zu steuern, bauen Sie eine kleine Schaltung auf.
Sie trennt den Leistungsteil vom Logikteil.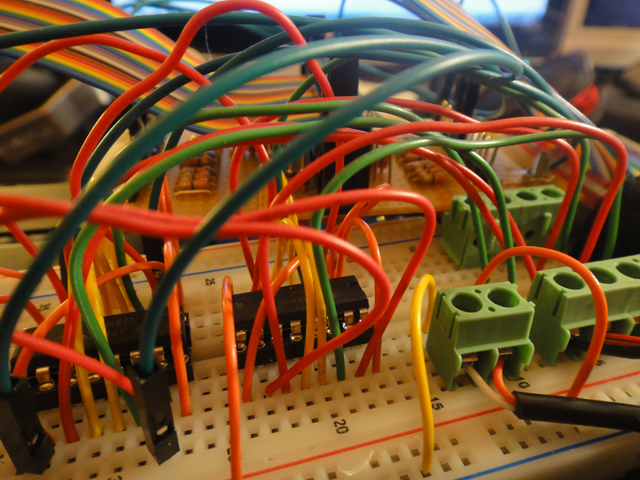
Benötigte Bauteile
Wir hätten Optokoppler und H-Brücken verwenden können, um alles zu steuern.
Aus Gründen der Sparsamkeit und der Einfachheit habe ich mich jedoch für den Baustein L293D entschieden.
Er ist in der Robotik sehr beliebt, weil er alles Nötige direkt enthält.
Hier ein sehr gut gemachtes Wiki, das seine Funktionsweise erklärt: http://mchobby.be/wiki/index.php?title=Pont-H_L293D
In unserem Fall haben wir 4 Motoren (Allradantrieb), daher verwenden wir zwei L293D.
Da ich nicht über das nötige Material zur Herstellung von Leiterplatten verfüge, habe ich die Schaltung auf einer Prototypenplatine aufgebaut.
Materialliste:
- 2 L293DNE (http://wak.li/1rm)
- 1 Prototypenplatine (http://wak.li/1rn)
- 2 Stromversorgungsplatinen für Prototypen (http://wak.li/1ro)
- 1 Kabelset (http://wak.li/1rp)
- 5 Schraubklemmen für den Anschluss der Motoren und der Stromversorgung (http://wak.li/1rr)
- 2 DIL-Sockel mit 16 Pins (http://wak.li/1rq)
- 1 Kabelset mit Steckverbindern (weiblich - männlich) (http://wak.li/1rs)
Und 4 Motoren (siehe dazu direkt den Artikel über den Bau der Struktur)
Der Schaltplan